
Journal Information
Article Information
시각적 피드백을 포함한 근전도 기반 로봇 훈련이 만성기 뇌졸중 환자의 손 기능과 일상생활활동 수행 능력에 미치는 영향
Author Information
Objective: This study examined the effects of Electromyography (EMG)-based robotic training with visual feedback on hand function and Activities of Daily Living (ADL) performance in individuals with chronic stroke.
Methods: Twenty individuals with chronic stroke were randomly assigned to an EMG-based training group (n = 10) or a continuous passive training group (n = 10). Both groups received therapy and robotic training three times per week for 30 minutes over 6 weeks. Outcomes included the Fugl-Meyer Assessment–Upper Extremity, Manual Function Test, Box and Block Test (BBT), grip strength, and Korean version of Modified Barthel Index. Wilcoxon signed-rank and Mann–Whitney U tests were used.
Results: The experimental group showed significant improvements in hand function, grip strength, and ADL performance (p < 0.05). The control group showed significant improvements in grip strength and BBT scores but not in other outcomes. Between-group comparisons showed greater improvements in the experimental group (p < 0.05).
Conclusion: EMG-based robotic training with visual feedback improved hand function and ADL performance in individuals with chronic stroke.
목적: 본 연구는 시각적 피드백을 포함한 근전도(Electromyography; EMG) 기반 상지 로봇 훈련이 만성기 뇌졸중 환자의 손 기능과 일상생활 수행 능력에 미치는 효과를 확인하고자 하였다.
방법: 본 연구는 만성기 뇌졸중 환자 20명을 대상으로 무작위 배정을 통해 EMG 기반 훈련(n = 10)과 연속 수동 훈련(n = 10)으로 나누어 주 3회, 회기 당 30분씩 총 6주간 중재를 실시하였다. 두 군 모두 기존의 작업치료 및 물리치료를 실시하고 추가로 로봇 훈련을 시행하였다. 평가도구는 상지 기능과 손 기능을 평가하기 위해 Fugl-Meyer Assessment–Upper Extremity, Manual Function Test, Box and Block Test (BBT), 악력, 그리고 일상생활활동 수행능력을 평가하기 위해 한국판 수정된 바델 지수(Korean version of Modified Barthel Index)를 사용하였다. 통계 분석은 Wilcoxon signed-rank test와 Mann–Whitney U test를 이용하여 분석하였다.
결과: 중재 후 실험군은 상지 기능, 손 기능, 악력 및 일상생활활동 수행능력에서 유의한 향상을 보였다(p < 0.05). 반면 대조군은 손 및 손가락 악력과 BBT에서 유의한 향상을 보였으나, 다른 항목에서는 유의한 변화가 나타나지 않았다. 두 집단 간 변화량 비교 결과 실험군이 대조군보다 더 큰 향상을 나타냈다(p < 0.05).
결론: 시각적 피드백을 포함한 EMG 기반 상지 로봇 훈련은 만성기 뇌졸중 환자의 손 기능 및 일상생활활동 수행능력 향상에 효과적인 중재 방법임을 확인하였다.
I.서 론
뇌졸중은 뇌 조직에 혈액을 공급하는 혈관이 폐색되거 나 파열되어 발생하는 질환으로 다양한 신경학적 손상을 유발하며, 이로 인한 상지 기능 저하는 일상생활 수행에 큰 제한을 초래한다([Wu et al., 2006]). 뇌졸중으로 인한 편마비 환자의 약 70~80%는 상지 기능 장애를 경험하 며, 이 중 상당수는 손 기능 회복의 어려움으로 인해 일상 생활 수행 능력에 장기적인 제한을 겪는 것으로 보고되고 있다([Rafsten et al., 2019]). 손 기능은 식사, 개인위생, 옷 입기와 같은 기본적인 일상생활 수행에 필수 요소로, 상지 기능 회복은 뇌졸중 환자 재활의 최우선 과제라 할 수 있다([Mehrholz et al., 2018]). 따라서 손 기능의 향상은 단순한 신체 기능의 회복을 넘어 실제 생활 속에서의 수행 능력과 삶의 질 향상에 직접적으로 연결되는 중요한 치료 적 지표로 간주된다([American Occupational Therapy Association, 2020]).
현재 뇌졸중 환자의 운동 기능(신체 기능) 향상을 위한 접근법으로는 신경생리학적 운동 접근법, 강제유도운동 치료, 가상현실 기반 훈련, 거울 치료, 로봇 재활 등 다양 한 중재 방법이 적용되고 있다([Langhorne et al., 2009]; [Laver et al., 2017]; [Mehrholz et al., 2020]; [Thieme et al., 2018]; [Thrane et al., 2015]; [Winstein et al., 2016]). 이러한 중재들에서의 반복적인 과제 수행을 통해 신경가소성(neuroplasticity)을 촉진하고 기능 회복을 유도하는 것을 목표로 상지 기능 향상에 긍정적인 효과가 보고되어 왔다([Hatem et al., 2016]). 그러나 중증 편마 비 환자의 경우 손 기능 회복 속도가 느리고 기능적 사용 능력 향상에 제한적이라 효과적인 중재 방법에 대한 지속 적인 연구가 요구되고 있다([Mehrholz et al., 2018]).
이에 따라 최근 재활 분야에서는 로봇 기술의 발전과 함께 상지 로봇의 치료적 적용이 증가하고 있으며, 로봇 재활은 반복 훈련을 일정한 강도로 제공할 수 있다는 장 점으로 인해 임상 현장에서의 활용도가 점차 확대되고 있다([Basteris et al., 2014]). 상지 로봇의 구동 방식에는 착용한 장비가 자동으로 움직임을 제공하는 수동 훈련 방식과 근활성도 감지 센서를 통해 특정 근육의 근활성도 에 따라 로봇이 구동되는 근전도 기반 훈련 방식으로 나 뉜다. 수동 훈련 방식은 외부 장치를 통해 일정한 속도와 범위로 반복적인 관절운동을 수행하도록 설계되어 있으 며, 대상자의 능동적인 근수축이 없어도 일정한 강도로 반복 훈련을 제공할 수 있다는 장점이 있다([Basteris et al., 2014]; [Hu et al., 2013]). 그러나 대상자의 능동적 참여가 제한될 수 있다는 점에서 기능적 수행 능력 향상 으로의 전이에 한계가 있을 수 있다는 지적도 제시되고 있다([Ho et al., 2011]). 근전도 기반 훈련 방식은 특정 근육에 부착된 표면 근전도 센서를 통해 대상자의 자발적 인 근수축을 감지하고, 설정된 기준값 이상의 근활성도 가 확인될 경우 로봇이 움직임을 보조하도록 설계되어 있다. 이러한 구조는 대상자의 의도대로 움직임을 훈련 할 수 있도록 하여 능동적 참여를 유도하고 실시간 시각 적 피드백을 제공할 수 있다는 특징이 있다. 선행연구에 서는 근전도 기반 로봇 훈련이 대상자의 운동 수행 과정 에 대한 인식을 향상시키고 반복적인 능동적 훈련을 촉진 함으로써 상지 기능 회복에 긍정적인 영향을 미칠 수 있 는 중재로 보고되었다([Ho et al., 2011]; [Huo et al., 2023]; [Nam et al., 2021]).
특히 근전도 기반 훈련에 시각적 피드백을 적용할 경우 대상자가 자신의 근활성도와 손 움직임을 실시간으로 확 인할 수 있어 운동 수행에 대한 이해도뿐만 아니라 동기 부여를 향상시킬 수 있으며, 이러한 피드백은 운동 학습 과정에서 오류 수정과 반복 학습을 촉진하는 중요한 요소 로 작용할 수 있다([Chen et al., 2019]). 근전도 기반 손 재활 로봇인 Hand of Hope (HOH)를 활용한 선행연구 에서는 뇌졸중 환자에게 적용한 로봇 훈련이 손 운동 기능 과 일상생활 수행 능력 향상에 긍정적인 효과를 보인 것으 로 보고되었다([Coskunsu et al., 2022]). 그러나 여전히 수동 운동 로봇과 근전도 기반 로봇의 치료 효과를 직접 비교한 연구는 매우 제한적이며, 특히 운동량을 동일하게 통제한 조건에서 두 중재의 효과를 비교한 연구는 부족한 실정이다([Basteris et al., 2014]; [Lewandowska-Sroka et al., 2021]).
또한 뇌졸중 편마비 환자에게 치료용 상지 로봇을 적 용하는 시기는 환자의 회복 단계에 따라 달라질 수 있으 나, 발병 직후 상지 기능을 거의 사용하지 못하는 급성기 또는 일부 기능이 회복되었지만 상지 기능이 여전히 제한 된 아급성기에 적용되어 왔다([Powers et al., 2018]). 만 성기는 뇌졸중 발병 이후 상당한 시간이 경과하여 신경계 손상이 안정화된 상태로 기능 회복 속도가 현저히 저하되 는 시기이나, 이 시기에도 반복적인 과제 수행을 통한 훈련이 신경 가소성을 촉진하여 기능 회복에 긍정적인 영향을 미칠 수 있는 것으로 보고되고 있다([Mehrholz et al., 2018]). 그러나 만성기 환자를 대상으로 근전도 기반 로봇 훈련이 손 운동 기능 향상과 일상생활 수행 능력에 미치는 영향을 체계적으로 분석한 연구는 여전히 부족하다. 특히 기존 연구들은 주로 근력이나 운동 범위 와 같은 신체 기능 수준의 변화에 초점을 두고 있어 실제 일상생활 수행 능력에 어떠한 영향을 미치는지에 대한 근거는 충분히 제시되지 못한 실정이다. 신체 기능의 향 상은 재활에서 중요한 부분이지만 재활의 궁극적 목적은 환자가 일상생활을 독립적으로 수행할 수 있도록 하는데 있다. 따라서 일상생활능력은 환자의 독립적인 생활과 삶의 질에 직접적인 영향을 미치는 중요한 임상 지표로, 단순한 운동 기능 향상을 넘어 실제 수행 능력으로의 전 이를 확인하는 것이 중요하다.
따라서 본 연구에서는 운동량을 통제한 조건에서 만성 기 편마비 뇌졸중 환자에게 시각적 피드백을 포함한 근전 도 기반 손 로봇 훈련을 적용하여 손 운동 기능 회복과 일상생활능력에 미치는 영향을 분석하고자 한다. 이를 통해 근전도 기반 로봇 훈련이 만성기 뇌졸중 환자의 기 능적 회복을 위한 효과적인 중재 방법으로 활용될 수 있 는 근거를 제시하고자 한다.
II.연구 방법
1.연구 대상 및 설계
본 연구는 두 집단 사전-사후 비교 설계를 적용한 무작위 대조 연구(Randomized Controlled Trial; RCT)로 2025 년 3월부터 2025년 10월까지 대구광역시에 소재한 K병원 에 입원한 뇌졸중 환자 20명을 대상으로 시행하였다. 대상 자는 발병 후 6개월 이상 경과한 만성기 편마비 환자로 치료 실과 각 병동, 엘리베이터에 공고문을 게시한 후 참여를 희망한 환자를 담당 작업치료사를 통해 모집하였다.
본 연구는 청주대학교 기관생명윤리위원회(Institutional Review Board)의 승인을 받은 후 시행되었으며(승인번 호: 1041107-202506-HR-001-11) 연구 시작 전 모든 대상자에게 연구의 목적과 방법, 중재 내용, 예상 가능한 부작용 및 연구 기간에 대해 충분히 설명한 후 연구 참여 에 대한 자발적 동의를 얻어 진행하였다. 연구 과정에서 수집된 모든 자료는 연구 목적 외에는 사용하지 않았으 며, 대상자의 개인정보 보호와 익명성을 보장하였다. 연 구 도중 중도 탈락자는 발생하지 않았다.
대상자 배정은 엑셀 프로그램을 이용한 블록 무작위 배정(block randomization) 방식으로 난수표를 생성 하여 실험군과 대조군에 배정하였다. 평가자와 대상자 모두 그룹 배정을 알 수 없도록 단일 맹검(single-blind) 처리하였으며 중재를 제공하는 작업치료사는 평가 결과 에 접근하지 못하게 하여 연구의 편향을 최소화하였다.
1)연구 대상자 선정 기준
본 연구의 대상자 선정기준은 다음과 같다.
(1) 뇌졸중 발병 후 6개월 이상 경과한 만성기 환자
(2)한국판 몬트리올 인지평가(Korean version of Montreal Cognitive Assessment; K-MoCA) 점수가 23점 이상인 자
(3)손가락과 손목의 근육 경직 척도(Modified Ashworth Scale; MAS)등급이 3 미만인 자
(4)손가락과 손목의 도수근력검사(Manual Muscle Testing; MMT)등급이 2+ 이상인 자
(5) 브룬스트룸 회복단계(Brunnstrom Recovery Stages; BRS)가 3단계 이상인 자
(6)근골격계 질환 또는 뇌졸중 이외의 다른 신경학적 질환이 없는 자
2)연구 대상자 제외 기준
본 연구의 대상자 제외 기준은 다음과 같다.
(1)심각한 인지 장애 혹은 정신질환이 있는 자
(2) 최근 심장 질환 및 폐색전증 등의 병력이 있는 자
(3) 혈압이 조절되지 않는 자
(4) 운동을 방해할 수 있는 정형외과적 질환 또는 합병 증을 가진 자
(5)다른 대사 질환을 가진 자
2.연구 설계 및 절차
중재는 연구 대상자가 집중할 수 있는 조용한 환경에 서 1:1로 진행되었다. 대상자는 의자 혹은 고정되어 있는 휠체어에 앉은 자세에서 양발은 바닥에 편안히 놓고 상지 는 책상 위에 자연스럽게 올린 상태로 중재를 실시하였 다. 대상자의 신장 차이를 고려해 높낮이 조절이 되는 책상을 사용하였다.
중재는 사전 평가와 사후 평가를 포함하여 총 20회기 로 구성하였으며 회기 당 30분씩 주 3회, 총 6주간 실시 하였다. 모든 대상자는 동일하게 주 5일, 1일 1시간의 기존 작업치료 및 물리치료를 병행하였으며 주 3회, 회기 당 30분 로봇재활 장비를 이용하여 약 250회의 손가락 굽힘 및 폄에 대한 반복 훈련에 참여하였다. 두 그룹 모두 글러브 착용시간 및 장비 세팅 시간은 실제 운동 시간에 서 제외하였다.
3.연구 중재 도구
HOH (Rehab-Robotics Company Limited, Hong Kong)는 제조사에서 개발한 자체 소프트웨어 프로그램 을 사용하여 근전도 신호를 감지하고 시각적 피드백을 제공하도록 설계된 외골격형(hand exoskeleton) 로봇 보조 손 재활 장비로, 손가락의 굽힘과 폄을 보조하여 반복적인 손 훈련을 가능하게 해준다. 본 장비는 다음과 같은 구성 요소로 이루어져 있다(Figure 1).
외골격형 핸드브레이스: 손을 핸드브레이스에 고정 하여 손가락과 연결하는 구조로 손가락의 굽힘과 폄의 움직임을 보조하며 전기 모터를 통해 손가락의 움직임을 정밀하게 제어한다.
모니터: 대상자가 수행하려는 움직임과 활동 시간 및 수행 횟수를 보여주며 근 활성도 정도를 막대 그래프로 제시함으로써 대상자가 섬세한 힘 조절을 할 수 있도록 한다.
근전도 감지 센서: 전완부의 손가락 굽힘근과 폄근 에 부착한 센서를 통해 근활성도를 감지하여 역치에 도달할 경우 로봇 구동 신호를 전달한다.
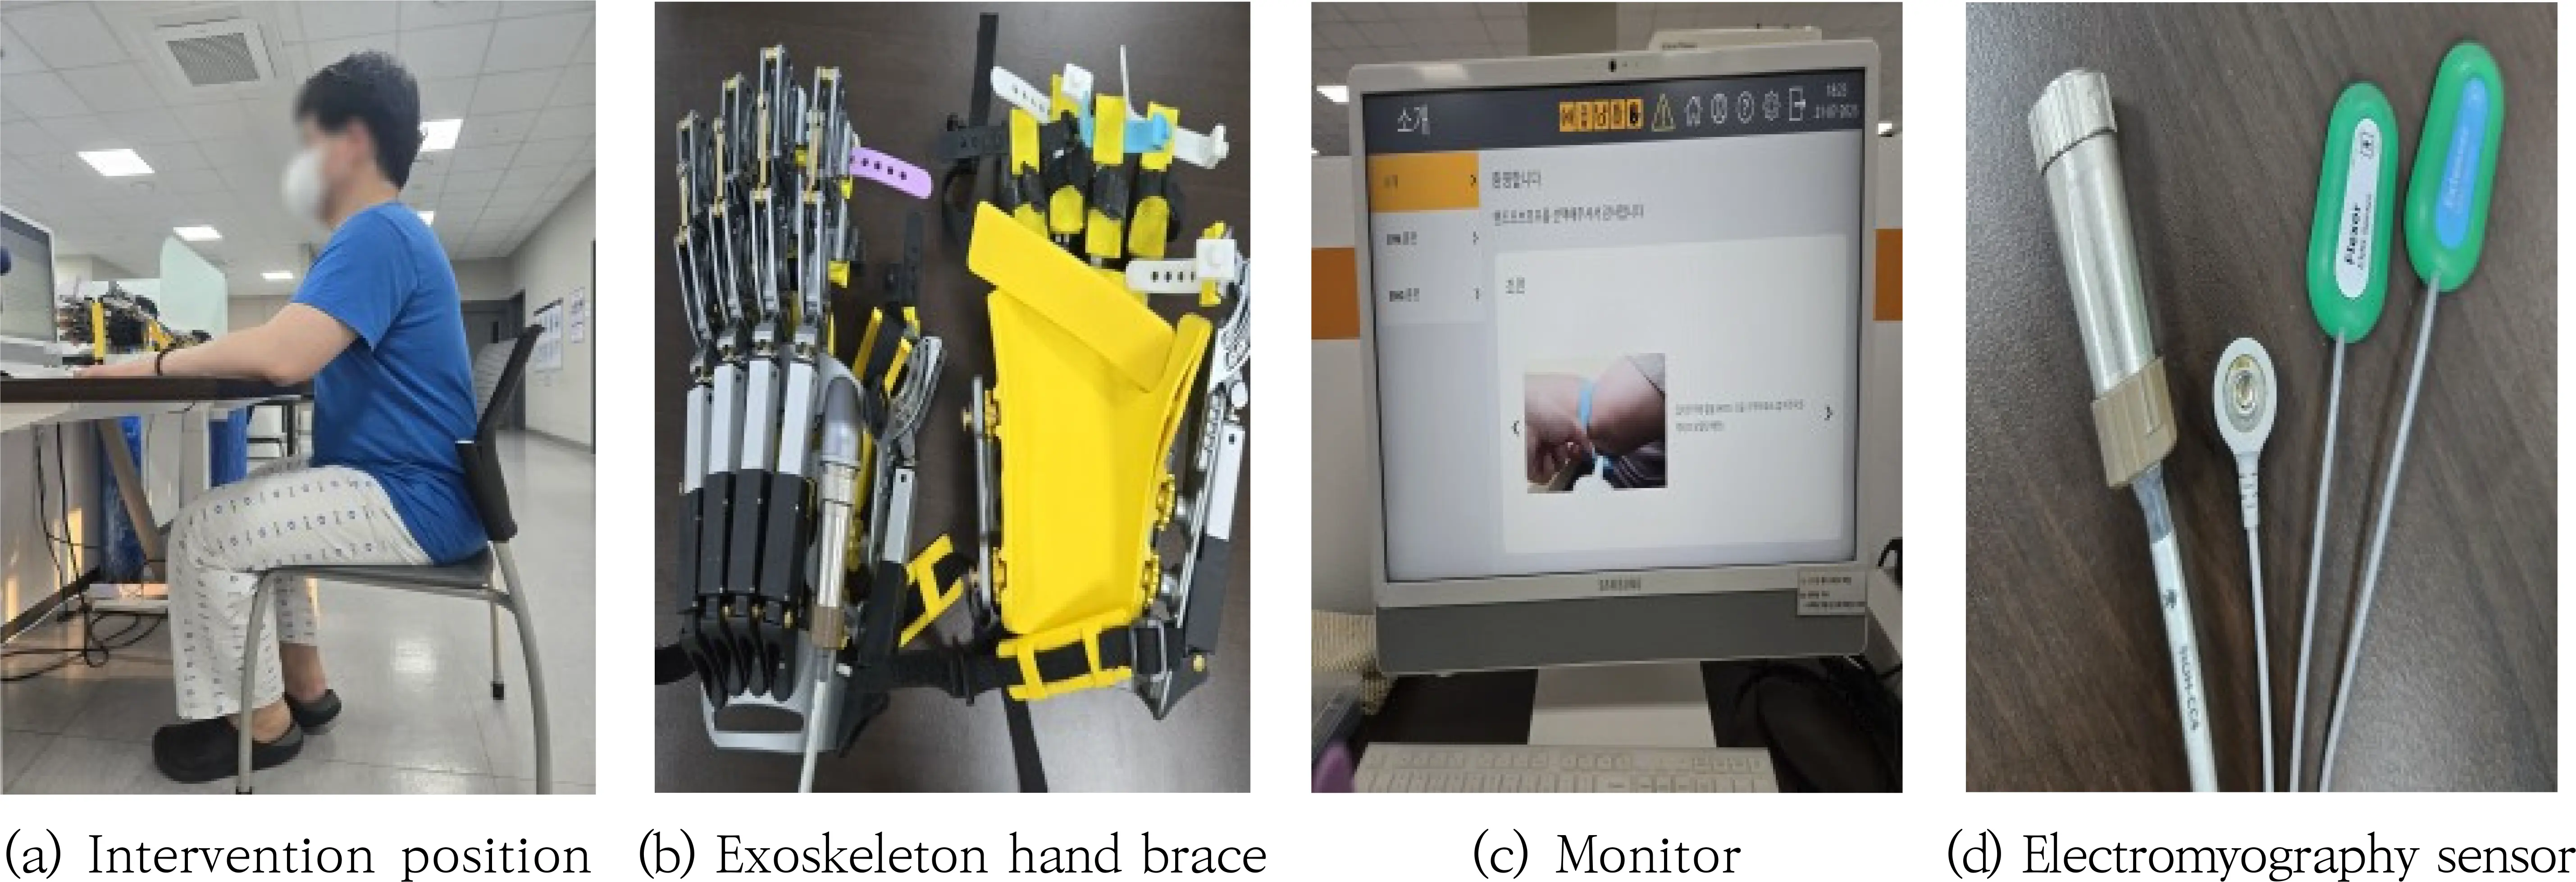 Figure 1.Intervention Setup and Hand of Hope Robotic Device
1)실험군(근전도 기반 훈련)
실험군은 대상자의 근전도 신호를 기반으로 움직임 시 로봇이 부족한 힘을 보조해주는 능동적 훈련을 수행하였 다. 대상자는 환측 손에 핸드 브레이스를 착용하고 전완 부의 손가락 굽힘근과 폄근에 표면 근전도 센서를 부착하 였다(Figure 2). 이완상태에서 기준 근활성도를 측정한 후 개인별 기준값을 설정하고 최대 수축의 35% 이상의 근활성도가 감지되면 로봇이 작동되도록 프로그램을 설 정하였다.
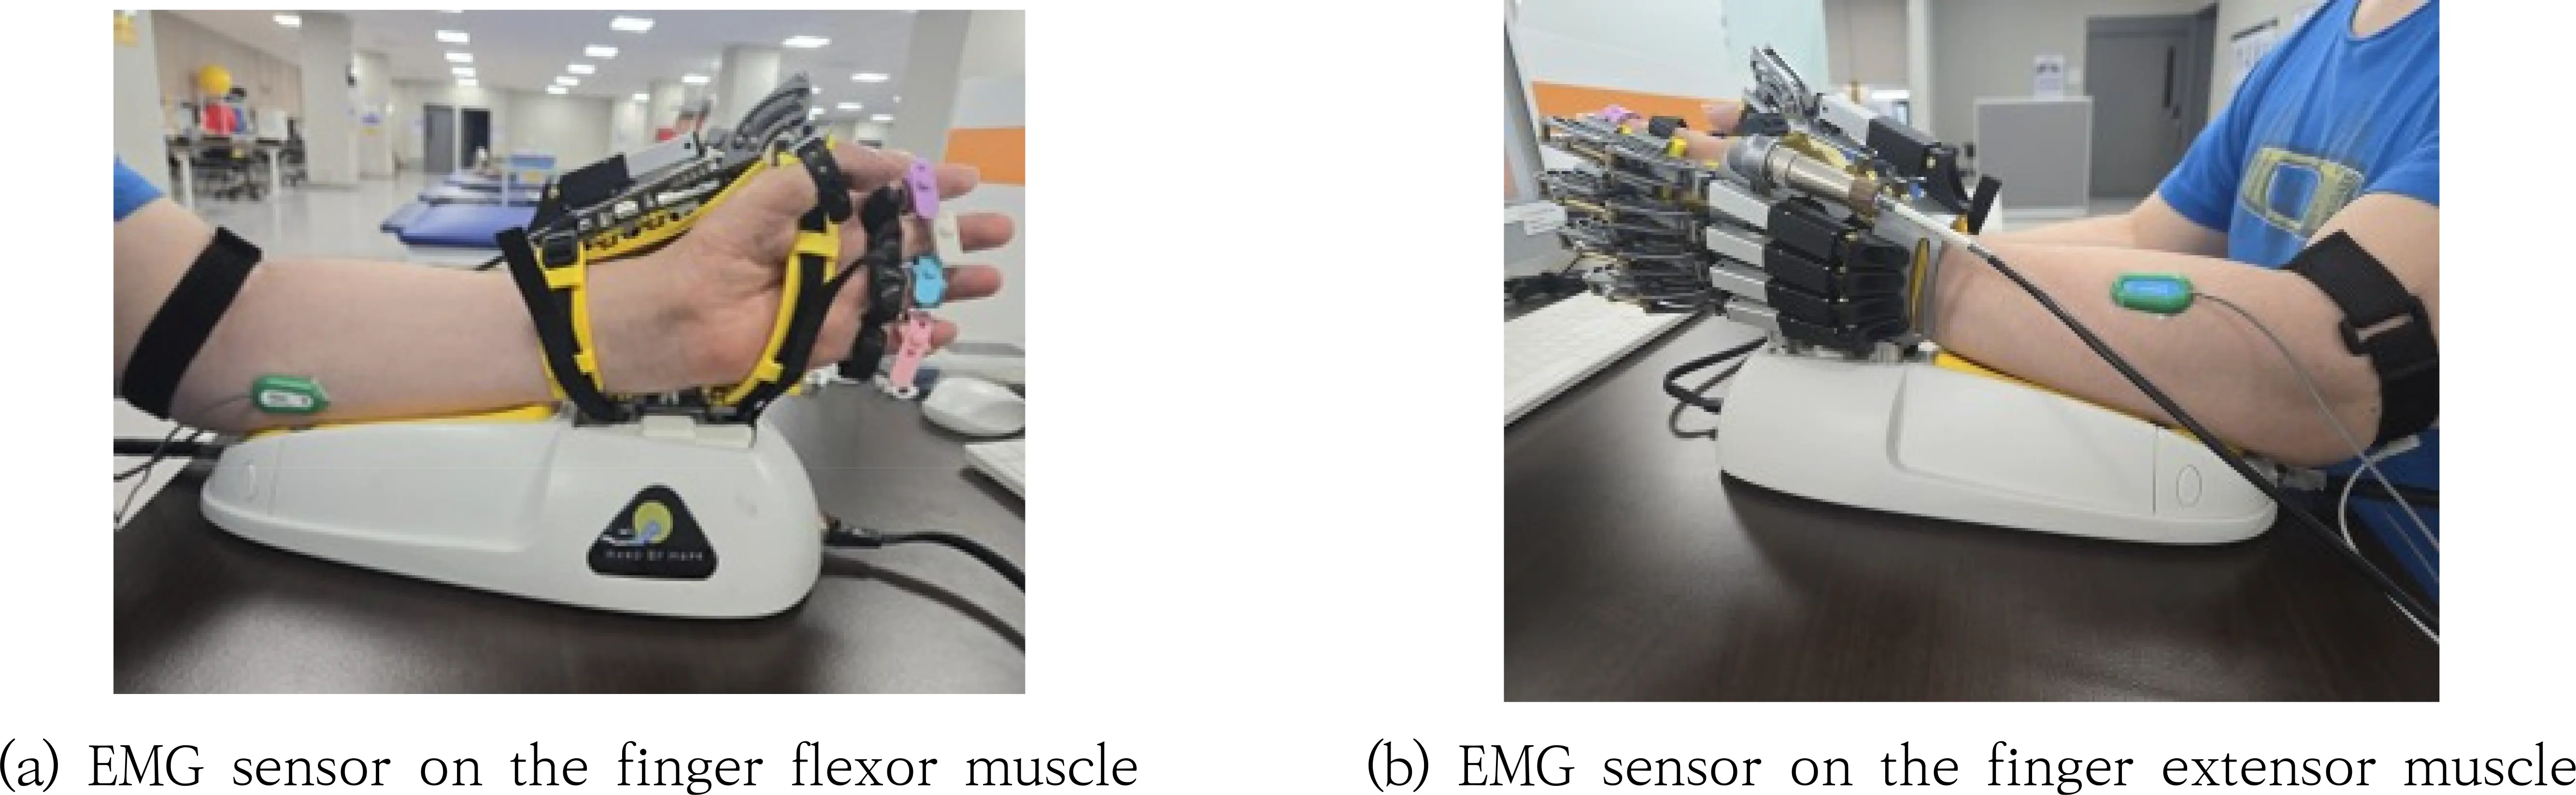 Figure 2.EMG Sensor Placement on Finger Flexor and Extensor Muscles
훈련은 굽힘 2초, 휴식 3초, 폄 2초의 주기로 반복 수행 하였으며, 대상자는 모니터에 제공되는 시각적 피드백을 통해 자신의 근활성도를 확인하면서 움직임을 조절하였 다. 작업치료사는 적절한 수행을 유도하기 위해 언어적 단서를 제공하였다. 중재 절차와 시간은 Table 1과 같다.
| Stage | Intervention content | Time |
|---|---|---|
| Preparation stage |
Hand brace application and electromyography sensor placement Baseline muscle activity measurement and individualized reference value setting |
5 min (excluded from total duration) |
| Training stage |
EMG-based repetitive active finger flexion and extension training (2 seconds flexion – 3 seconds rest – 2 seconds extension cycle) Therapist-provided verbal cues |
30 min |
| Wrap-up stage |
Removal of the equipment and rest |
5 min (excluded from total duration) |
| Total duration | - | 40 min |
2)대조군(연속 수동 훈련)
대조군은 로봇이 자동으로 손가락의 굽힘과 폄을 수행 하는 수동 훈련을 실시하였다. 대상자는 환측 손에 장비 를 착용한 상태에서 로봇이 제공하는 움직임을 관찰하며 실험군과 동일한 주기로 반복 훈련을 수행하였다. 작업 치료사는 대상자가 움직임에 집중할 수 있도록 언어적 단서를 제공하였다.
4.평가도구
1)대상자 선별을 위한 임상 평가 지표
(1)한국판 몬트리올 인지 평가(K-MoCA)
경도 인지장애 환자 선별을 위해 시공간, 실행력, 주의 력, 전두엽/집행기능 등의 다양한 인지 영역을 평가하며 총점은 30점이다([Lee et al., 2008]; [Nasreddine et al., 2005]). 국내 표준화 연구에서 보고된 내적 일관성은 Cronbach’s α계수 0.81~0.84이다([Lee et al., 2008]).
(2)근육 경직 척도(MAS)
근긴장도 및 경직(spasticity) 정도를 0점부터 4점까지의 6단계 척도(0, 1, 1+, 2, 3, 4)로 근긴장도와 경직의 정도를 평가한다. 검사자간 신뢰도는 Intraclass Correlation Coefficient (ICC) = 0.70~0.95, 검사자 내 신뢰도는 ICC = 0.75~0.98 수준이다([Bohannon & Smith, 1987]).
(3)도수 근력 검사(MMT)
근육의 기능적 수행상태와 근력의 등급은 0점에서 5 점까지의 등급으로 구분하며 검사자 간 신뢰도는 ICC = 0.68~0.98, 검사자 내 신뢰도는 ICC = 0.75~0.99 수준이다([Bohannon & Smith, 1987]).
(4)브룬스트롬 회복 단계(BRS)
뇌졸중 이후 운동 회복과정이 신경학적 회복 패턴을 따라 단계적으로 진행된다는 개념에 기반하여 편마비 환자의 회복 과정을 6단계로 체계화한 평가도구이다 ([Brunnstrom, 1970]). 검사자 간 신뢰도는 ICC = 0.84~0.98, 검사자 내 신뢰도는 ICC = 0.86~0.95로 보고되었다([Duncan et al., 1983]).
2)사전/사후 결과측정도구
(1)푸글메이어 상지 평가(Fugl-Meyer Assessment-Upper Extremity; FMA-UE)
뇌졸중으로 인한 편마비 환자의 운동 기능, 균형, 감 각, 관절 가동 범위, 통증의 정도를 양적으로 평가하기 위해 고안된 도구이다. 세부항목에는 어깨·팔꿈치·아 래팔 18항목, 손목 5항목, 손·손가락 7항목, 협응·속 도 3항목이 있으며 총 33항목으로 최대 66점이다 ([Fugl-Meyer et al., 1975]). 검사자 간 신뢰도는 ICC = 0.94와 검사자 내 신뢰도는 ICC = 0.99로 보고되었다 ([Hernández et al., 2019]).
(2)상지 기능 검사(Manual Function Test; MFT)
뇌졸중 환자의 상지 기능 및 동작 능력 측정에 주로 사용되며 검사 항목으로는 상지 운동 4항목, 손의 쥐는 힘 2항목, 손가락 조작 2항목으로 총 8항목이다. 세부 항목은 수행 유무에 따라 0~4점으로 표기하며 총 32점 만점이다. 검사자 간 신뢰도와 검사 재검사 신뢰도는 모 두 ICC = 0.95로 보고되었다([Chai & Lee, 1997]; [Miyamoto et al., 2009]).
(3)Box and Block Test (BBT)
간단한 손 기능, 협응능력, 대동작 조작 능력을 평가하는 도구로 일정 시간 동안 옮긴 블럭의 개수로 확인한다. 검사 자간 신뢰도는 ICC = 0.94~0.99, 검사자 내 신뢰도는 ICC = 0.95~0.99, 검사 재검사 신뢰도는 ICC = 0.89~0.97로 보고되었다([Mathiowetz, Volland et al., 1985]).
(4)Jamar Dynamometer
손의 최대 악력을 측정하는 표준 장비로, grip, tip pinch, lateral pinch, three-jaw chuck를 측정하며 검사자 내 신뢰도는 ICC = 0.94~0.98, 검사자 간 신뢰 도는 ICC = 0.91~0.99, 검사 재검사 신뢰도는 ICC = 0.95~0.98로 보고되었다([Mathiowetz, Kashman et al., 1985]).
(5)한국판 수정된 바델 지수(Korean version of Modified Barthel Index; K-MBI)
기본적인 일상생활활동의 기능적 수준을 평가하는 도 구로 일상생활 수행 시 요구되는 도움의 정도와 예시를 한국의 주거환경 및 임상 적용 상황에 맞게 수정 및 보완 하여 표준화되었다. 총 10가지 항목으로 구성되어 있으 며 총점은 100점 만점이다. 검사자 간 신뢰도는 ICC = 0.95, 검사자 내 신뢰도는 ICC = 0.97, 검사 재검사 신뢰 도는 ICC = 0.89로 보고되었다([Jung et al., 2007]).
5.분석 방법
연구를 통해 수집된 대상자들의 기본 정보 중 성별, 마비 부위와 같은 범주형 변수는 빈도와 백분율로 제시하 였으며, 연령 및 평가 점수와 같은 연속형 변수는 평균과 표준편차로 제시하였다. 정규성 검정 결과, 실험군은 FMA-UE, grip strength, lateral pinch를 제외한 항목 에서, 대조군은 lateral pinch와 BBT를 제외한 항목에 서 정규성을 만족하지 않는 것으로 나타났다. 본 연구에 서는 운동량을 통제한 조건에서 두 중재의 효과를 비교하 고자 하여, 각 집단 내 중재 전후변화와 집단 간 변화량을 분석하였다. 따라서 각 집단 내 중재 전, 후 종속변수의 비교는 비모수 검정인 Wilcoxon signed-rank test를 사용하여 분석하였으며, 기초선과 6주 후 종속 변수의 집단 간 변화량 비교는 비모수 검정인 Mann-Whitney U test를 사용하였다. 본 연구의 통계분석은 IBM SPSS Statistics version 29.0 (IBM Corp., Armonk, NY, USA)을 이용하였으며 통계적 유의수준(significance level, α)은 0.05로 설정하였다.
III.연구 결과
1.연구 대상자의 일반적 특성과 동질성 검증
본 연구에 참여한 대상자는 남성 12명(60%), 여성 8명 (40%)으로 남성의 비율이 더 높았으며 병변 부위는 왼쪽 7명(35%), 오른쪽 13명(65%)으로 왼쪽 편마비 대상자가 더 많았다. 뇌졸중 유형은 경색 11명(55%), 출혈 9명 (45%)으로 나타났다. 기초선에서 실험군과 대조군 간 일 반적 특성, 상지기능, 악력 평가, 일상생활활동 수행능력 에 대한 동질성 검정 결과, 모든 변수에서 통계학적으로 유의한 차이는 확인되지 않았다(p > 0.05)(Table 2).
| Variable | Experimental group (n = 10) | Control group (n = 10) | p-value |
|---|---|---|---|
| Age (year) | 59.80 ± 18.80 | 61.90 ± 16.00 | 0.739 |
| Sex, n (%) (male/female) |
7 (70%)/3 (30%) | 5 (50%)/5 (50%) | 0.100 |
| Affected side, n (%) (right/left) |
5 (50%)/5 (50%) | 8 (80%)/2 (20%) | 0.350 |
| Stroke type, n (%) (infarction/hemorrhage) |
5 (50%)/5 (50%) | 6 (60%)/4 (40%) | 0.100 |
| MAS | 1.10 ± 0.88 | 1.40 ± 0.70 | 0.441 |
| MMT | 3.15 ± 0.72 | 3.15 ± 0.63 | 1.000 |
| BRS | 3.50 ± 0.71 | 3.50 ± 0.53 | 1.000 |
| FMA-A (shoulder/elbow/forearm) | 27.10 ± 7.30 | 28.40 ± 4.80 | 0.909 |
| FMA-B (wrist) | 5.50 ± 3.50 | 5.90 ± 3.30 | 0.818 |
| FMA-C (hand/finger) | 9.90 ± 3.00 | 9.00 ± 3.90 | 0.732 |
| FMA-D (coordination/speed) | 3.60 ± 1.70 | 3.70 ± 1.50 | 0.877 |
| MFT | 16.30 ± 6.40 | 17.10 ± 8.00 | 0.676 |
| Grip | 8.90 ± 7.70 | 10.50 ± 9.30 | 0.623 |
| Tip pinch | 2.40 ± 2.10 | 2.70 ± 2.60 | 0.849 |
| Lateral pinch | 3.70 ± 3.70 | 4.60 ± 4.30 | 0.543 |
| Three-jaw chuck | 3.10 ± 3.10 | 3.80 ± 3.80 | 0.646 |
| BBT | 25.20 ± 18.20 | 23.30 ± 18.40 | 0.676 |
| K-MBI | 71.80 ± 12.20 | 74.90 ± 16.10 | 0.570 |
2.집단 내 변화 비교
각 집단의 중재 전, 후 변화를 확인하기 위해 사전, 사후 평가 점수의 변화를 비교 분석하였다. 실험군에서 는 Fugl-Meyer Assessment (FMA) 모든 하위 항목, MFT, BBT, 손 및 손가락 악력, K-MBI 점수에서 통계적 으로 유의한 향상이 나타났다(p < 0.05). 대조군에서는 손 및 손가락의 악력과 BBT에서만 통계적으로 유의한 향상이 나타났으며(p < 0.05), 그 외의 나머지 항목에서 는 유의한 변화가 나타나지 않았다(p > 0.05)(Table 3).
| Outcome | Group | Pre-test | Post-test | Z | p-value (pre vs. post) | Change score | U | p-value (experimental vs. control) |
|---|---|---|---|---|---|---|---|---|
| FMA-A (shoulder/elbow/forearm) | Experimental | 27.10 ± 7.30 | 29.20 ± 6.50 | -2.84 | 0.004** | 2.10 ± 1.37 | 18.00 | 0.012* |
| Control | 28.40 ± 4.80 | 29.50 ± 4.70 | -1.60 | 0.109 | 1.10 ± 2.51 | |||
| FMA-B (wrist) | Experimental | 5.50 ± 3.50 | 7.00 ± 3.60 | -2.55 | 0.011* | 1.50 ± 1.26 | 20.50 | 0.016* |
| Control | 5.90 ± 3.30 | 6.30 ± 2.90 | -1.34 | 0.180 | 0.40 ± 0.96 | |||
| FMA-C (hand/finger) | Experimental | 9.90 ± 3.00 | 11.80 ± 2.00 | -2.68 | 0.007** | 1.90 ± 1.19 | 23.00 | 0.035* |
| Control | 9.00 ± 3.90 | 9.80 ± 3.20 | -0.18 | 0.066 | 0.80 ± 1.31 | |||
| FMA-D (coordination/speed) | Experimental | 3.60 ± 1.70 | 4.10 ± 1.70 | -2.23 | 0.025* | 0.50 ± 0.52 | 45.00 | 0.675 |
| Control | 3.70 ± 1.50 | 4.00 ± 1.40 | -0.82 | 0.408 | 0.30 ± 1.05 | |||
| MFT | Experimental | 16.30 ± 6.40 | 19.50 ± 6.30 | -2.84 | 0.004** | 3.20 ± 1.40 | 12.50 | 0.003** |
| Control | 17.10 ± 8.00 | 18.50 ± 7.00 | -1.60 | 0.109 | 1.40 ± 3.43 | |||
| Grip | Experimental | 8.90 ± 7.70 | 11.00 ± 9.90 | -2.67 | 0.008** | 2.16 ± 2.52 | 14.50 | 0.007** |
| Control | 10.50 ± 9.30 | 11.00 ± 9.30 | -2.68 | 0.007** | 0.47 ± 0.29 | |||
| Tip pinch | Experimental | 2.40 ± 2.10 | 3.40 ± 2.60 | -2.81 | 0.005** | 1.02 ± 0.63 | 9.50 | 0.002** |
| Control | 2.70 ± 2.60 | 3.00 ± 2.60 | -2.22 | 0.026* | 0.23 ± 0.23 | |||
| Lateral pinch | Experimental | 3.70 ± 3.70 | 4.70 ± 4.10 | -2.81 | 0.005** | 0.93 ± 0.62 | 6.00 | < 0.001*** |
| Control | 4.60 ± 4.30 | 4.70 ± 4.40 | -0.94 | 0.345 | 0.09 ± 0.33 | |||
| Three-jaw chuck | Experimental | 3.10 ± 3.10 | 3.60 ± 3.50 | -2.38 | 0.017* | 0.51 ± 0.64 | 38.00 | 0.349 |
| Control | 3.80 ± 3.80 | 4.10 ± 3.70 | -2.21 | 0.027* | 0.24 ± 0.33 | |||
| BBT | Experimental | 25.20 ± 18.20 | 28.60 ± 19.10 | -2.87 | 0.005** | 3.40 ± 2.79 | 6.00 | < 0.001*** |
| Control | 23.30 ± 18.40 | 24.10 ± 18.50 | -2.27 | 0.023* | 0.80 ± 0.78 | |||
| K-MBI | Experimental | 71.80 ± 12.20 | 76.60 ± 10.20 | -2.66 | 0.008** | 4.80 ± 4.28 | 18.50 | 0.015* |
| Control | 74.90 ± 16.10 | 77.70 ± 16.20 | -1.84 | 0.066 | 2.80 ± 7.48 |
3.집단 간 변화 비교
Table 3에 제시된 변화량(change score)을 통해 두 집단의 중재 효과를 비교하였다. FMA-A, B, C (어깨· 팔꿈치·아래팔, 손목, 손·손가락) 항목과 MFT, BBT, K-MBI, grip, lateral/tip pinch에서 실험군이 대조군 보다 통계적으로 유의하게 높은 변화량을 보였다(p < 0.05). 반면, FMA-D (협응·속도), three-jaw chuck 에서는 두 집단 간 유의한 차이가 나타나지 않았다(p > 0.05)(Table 3).
IV.고 찰
본 연구는 시각적 피드백을 포함한 근전도 기반 로봇 훈련이 손 기능 향상에 미치는 영향을 확인하기 위해 상 지 로봇 훈련을 일정 기간 적용한 후 중재 효과를 비교하 기 위해 무작위 배정 비교 연구(RCT)로 수행되었다. 연 구 결과, 실험군은 집단 내 사전 평가와 비교 시 사후 평가에서 상지 운동 기능(FMA), 손 기능(MFT, BBT), 손의 근력 및 일상생활활동 수행 능력에서 모두 통계적으 로 유의한 향상을 보였으며 대조군과의 변화량 비교에서 도 대부분의 항목에서 유의미하게 높은 향상을 보여주었 다. 이러한 결과는 시각적 피드백을 포함한 근전도 기반 로봇 훈련이 만성기 뇌졸중 환자의 상지 기능 회복과 손 사용 능력 향상과 더 나아가 일상생활 수행 능력에 긍정 적인 영향을 미칠 수 있음을 시사한다. 다만 본 연구에서 두 집단 간 변화량의 차이가 통계적으로 유의하였음에도 불구하고 절대적 수치의 차이가 크지 않았다. 이는 단기 간 중재의 한계 또는 대상자의 기능 수준에 따른 변화 폭의 제한과 관련이 있을 수 있으며, 통계적 유의성이 반드시 임상적으로 큰 효과를 의미하지 않을 수 있다는 점을 시사할 필요가 있다. 비교적 짧은 기간 동안 나타난 작은 변화일지라도 임상적으로 의미 있는 기능적 향상으 로 해석할 여지가 충분하다([Kwakkel et al., 2004]; [Lang et al., 2015]). 이는 로봇 기반 상지 재활의 효과크 기가 제한적일 수 있다는 기존의 체계적 고찰과도 동일하 며, 근전도 기반 로봇 훈련이 단기간의 급격한 기능변화 보다는 반복적 참여 유도를 통한 점진적인 기능 향상 및 유지를 위한 보조적 중재로 가치가 있음을 뒷받침한다 ([Mehrholz et al., 2018]).
이와 같은 기능 향상은 근전도 신호를 이용하여 대상 자의 의도된 움직임을 로봇이 실시간으로 보조함으로써 능동적 참여와 반복 훈련이 촉진된 결과로 해석할 수 있 다. 특히 근전도 기반 로봇 훈련은 대상자의 자발적인 근수축을 유도하고 즉각적인 시각적 피드백을 제공함으 로써 오류 수정 기반의 운동 학습을 가속화하는 특징을 지닌다([Chen et al., 2019]; [Huang & Krakauer, 2009]). 작업치료적 관점에서도 대상자의 능동적 참여와 반 복적인 과제 수행은 기능 회복의 핵심적인 요소로 간주되 며, 본 연구의 결과 역시 이러한 치료적 원리를 반영한 것으 로 해석할 수 있다([Basteris et al., 2014]; [Langhorne et al., 2009]). 근전도 기반 로봇 훈련은 대상자가 스스로 근수축을 시도하고 그 결과를 즉각적으로 확인하는 과정 을 통해 수행 과정에 대한 몰입을 극대화한다. 이는 결과 적으로 기능 회복 과정에서 대상자의 자기 주도적 행동과 의미 있는 수행 경험을 강화하는 데 기여할 수 있음을 확인하였다([Kleim & Jones, 2008]; [Radomski & Trombly Latham, 2008]).
이러한 결과는 선행연구에서도 보고된 바 있다. [Murakami 등(2023)]은 근전도 기반 로봇 훈련이 만성기 뇌졸중 환자의 상지 기능 회복에 효과적이라고 보고하였으 며, 특히 대상자의 능동적 참여를 유도하는 훈련 방식이 기능회복에 중요한 역할을 한다고 설명하였다([Murakami et al., 2023]). 또한 [Song 등(2023)]은 근전도 기반 훈련 이 대상자의 자발적인 근수축을 유도하고 실시간 피드백 을 제공함으로써 손과 상지의 운동 기능 향상에 효과적일 수 있다고 보고한 바 있다([Song et al., 2023]). 이러한 선행 연구들과의 비교를 통해 근전도 기반 로봇 훈련은 단순한 반복 운동을 넘어서 대상자의 능동적 참여를 촉진 하는 중재 방법으로 기능 회복에 기여할 수 있음을 확인 할 수 있다. 반면, 대조군의 경우 손 및 손가락 악력, BBT 와 같은 단순 운동 기능에서는 유의한 향상이 나타났으 나, 상지 기능과 일상생활활동 수행 능력에서는 유의한 변화가 나타나지 않았다. 이는 관절 운동 중심의 반복적 수동 훈련이 근력 및 단순 운동 기능 개선에는 효과적일 수 있으나, 실제 일상생활에서 요구되는 기능적 손 움직 임으로의 전이에는 한계가 있을 수 있음을 시사한다 ([Winstein et al., 2016]). 이러한 결과는 특정 관절 중심 의 근전도 기반 로봇 훈련이 해당 관절 기능 향상에는 효과가 있었으나 손의 기능적 사용 능력 향상에는 제한적 이었다고 보고한 선행 연구의 결과와도 유사한 맥락을 보인다([Ada et al., 2006]; [Winstein et al., 2016]).
또한 두 집단의 중재 전, 후 변화량을 비교한 결과, 상지 운동기능과 손 기능, 손의 근력 등 대부분의 항목에 서 실험군이 대조군에 비해 더 큰 향상을 보였다. 이러한 결과는 근전도 기반 로봇 훈련이 대상자의 자발적인 움직 임을 유도하고 반복적인 과제 수행을 가능하게 함으로써, 특히 손가락 중심의 기능적 수행 능력(BBT, MFT)의 향 상이 두드러졌다는 점은 근전도 기반 로봇 훈련은 단순한 근력 향상을 넘어 기능적 손 사용 능력 향상에 기여할 수 있음을 보여주는 결과라고 할 수 있다([Hu et al., 2009]).
특히 일상생활활동 수행 능력의 변화는 임상적으로 중 요한 의미를 가진다. K-MBI 총점의 경우 실험군에서는 사전-사후 비교에서 통계적으로 유의한 향상이 나타난 반면(p = 0.008), 대조군에서는 통계적으로 유의한 변화 가 확인되지 않았다(p = 0.066). K-MBI 항목 중 식사, 개인위생, 그리고 옷입기와 같은 일상생활활동은 손의 협응력과 정밀한 조절 능력이 요구되는 과제로 단순한 근력 향상만으로는 수행 능력의 향상이 제한될 수 있다. 본 연구에서 실험군은 개인위생에서 평균 2.0점, 식사하 기 3.9점, 옷 입기 항목에서 2.4점 향상되었으며 대조군 은 개인위생 0.8점, 식사하기 1.4점, 옷입기 항목에서 1.6점 향상되어 실험군이 대조군보다 상대적으로 더 큰 향상을 보인 것으로 확인되었다. 이는 실험군에게 적용 한 근전도 기반 로봇 훈련이 손의 협응 능력과 세밀한 움직임 조절 능력 향상에 긍정적인 영향을 미쳤기 때문으 로 해석할 수 있다. 그러나 이러한 결과의 해석에는 주의 가 필요하다. 기초선에서의 K-MBI 총점은 두 군 간에 통계적으로 유의한 차이는 없었으나 대조군이 실험군보 다 상대적으로 높았다. 두 집단 간 점수 차이는 크지 않았 으나 점수의 분산이 상대적으로 크게 나타나 통계 결과에 영향을 미쳤을 수도 있다. 또 본 연구에서 확인된 실험군 의 일상생활활동 수행 능력의 향상은 로봇 훈련뿐만 아니 라 같은 시기에 병행한 기존 작업치료 중재와 대상자의 참여도, 환경적 요인 등 다양한 요인이 함께 작용한 결과 일 가능성도 있으므로 해석에 주의가 필요하다([World Health Organization, 2001]).
작업치료는 의미 있는 작업 수행을 통해 기능을 향상 시키는 학문이라는 점을 고려할 때, 손 기능 향상은 작업 수행을 가능하게 하는 기초적 요소로서 작용한다. 그러 므로 향후 연구에서는 손 기능 훈련과 함께 실제 작업 수행 중심의 중재를 통합적으로 적용하여 기능 변화가 일상생활 수행으로 어떻게 전이되는지를 보다 체계적으 로 확인할 필요가 있다. 기존의 선행연구들은 주로 손 기능과 같은 신체 기능 수준의 변화를 확인하는 데 초점 을 두었던 반면, 본 연구에서는 일상생활활동 수행 능력 을 함께 평가하여 손 기능의 변화가 실제 수행 수준과 어떠한 관련성을 보이는지를 추가적으로 살펴보고자 하 였다. 다만 본 연구에서 사용된 K-MBI 평가는 통상적인 치료실 환경에서 널리 활용되는 기능적 수행 평가 도구로, 클라이언트 중심의 작업 수행 평가를 직접적으로 반영하 기에는 결과 해석에 있어 한계가 있다. 따라서 향후에는 로봇재활의 효과 검증 시 Canadian Occupational Performance Measure나 Assessment of Motor and Process Skills 등의 평가도구를 활용하여 클라이언트 중심의 작업 수행 능력의 향상을 확인해볼 필요가 있다.
본 연구에는 다음과 같은 몇 가지 제한점이 존재한다. 첫째, 대상자의 수가 적어 결과를 일반화하기에는 한계 가 있다. 둘째, 중재 종료 이후 장기적인 추적 관찰이 이루어지지 않아 효과의 지속성을 확인하기 어렵다. 셋 째, 손의 기능적 움직임의 변화를 보다 민감하게 측정할 수 있는 다양한 평가도구를 충분히 활용하지 못하였다. 따라서 향후 연구에서는 더 많은 대상자를 포함한 연구 설계, 장기적인 추적 평가, 손의 기능적 변화를 더 민감하 게 평가할 수 있는 다양한 평가 도구를 통해 중재 효과의 지속성과 임상적 의미를 보다 명확하게 확인할 필요가 있다.
V.결 론
본 연구에서는 뇌졸중으로 인한 만성기 편마비 환자를 대상으로 시각적 피드백을 포함한 근전도 기반 로봇 훈련 이 손 기능과 일상생활활동 수행 능력의 회복에 미치는 효과를 확인하였다. 그 결과 근전도 기반 훈련은 연속 수동 훈련과 비교 시 손의 기능적 움직임과 일상생활 활 동 능력을 유의미하게 향상시켰다. 이는 뇌졸중 재활에 서의 손 기능 회복은 능동적 참여를 통한 훈련이 중요하 다는 점을 시사하며, 근전도 기반 로봇 재활을 임상에서 효과적 중재 방법으로 활용할 수 있다는 가능성을 제시한 다. 향후 연구에서는 보다 많은 표본을 바탕으로 한 장기 중재 연구와 함께 손의 기능적 움직임을 보다 민감하게 측정할 수 있는 평가도구를 적용하여 중재의 지속성을 검증할 필요가 있다.